



可穿戴力反馈设备能够通过向手部施加阻力或运动约束,帮助使用者感知虚拟物体的边界与接触状态,是提升虚拟现实和增强现实交互真实感的重要接口。现有不少力反馈手套采用笛卡尔空间反馈方式,通过电机、拉索或外骨骼机构向指尖施加反力。然而,一根手指包含多个串联关节,指尖反力通常由多个关节共同响应,难以直接呈现某一关节附近的局部运动约束。将反馈节点直接布置于不同关节,可以提供更明确的关节空间约束信息,但也对驱动器的质量、厚度、自由运动阻力和锁定承载能力提出了要求。
近日,北京航空航天大学机械工程及自动化学院、虚拟现实技术与系统全国重点实验室王党校教授团队在《Advanced Science》发表题为“MagGami: An Electromagnetic Origami Actuator With High Stiffness-Switching Density for Lightweight Joint-Space Wearable Haptics”的研究成果,提出微型电磁折纸可变刚度驱动器 MagGami。该研究将厚板折纸的几何互锁与电磁脉冲切换相结合,实现自由顺应与高阻力约束两种机械状态的可逆转换,并将九个独立驱动节点集成于手套,在轻量化穿戴条件下提供分布式关节空间力反馈,为虚拟交互中的局部边界与接触感知提供了新的实现方法。
与主要在指尖施加反力的方式相比,MagGami 将微型驱动节点直接布置于目标关节附近,使不同关节能够独立受到约束,或组合形成不同的受限模式(图1)。这种关节空间反馈架构能够提示约束发生的具体位置;各节点的微型化设计则有助于减小多关节集成带来的手部负担。
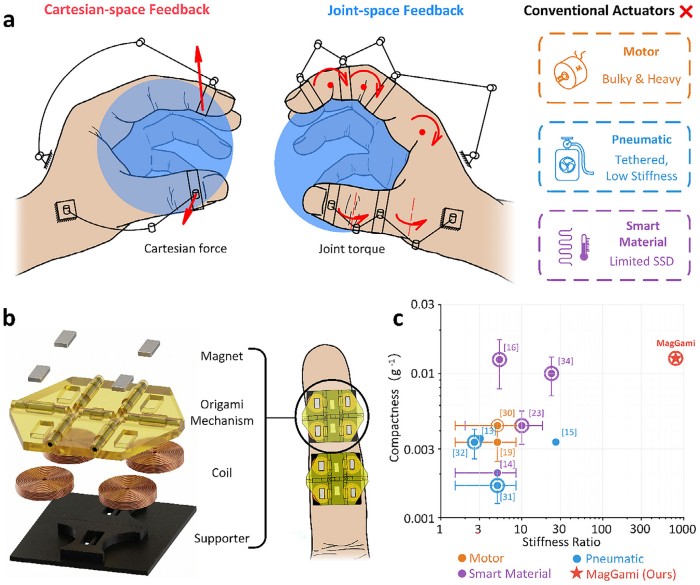
图1. MagGami 关节空间力反馈概念及驱动器结构。微型节点直接作用于目标关节,形成分布式局部约束。
首先,研究人员利用正交折痕构建厚板折纸互锁机构(图2)。主折痕与目标关节的旋转轴线对应,两侧活动板能够绕侧向折痕翻起。在自由状态下,侧板保持平展,主折痕可跟随手指屈伸;当侧板翻起至互锁区间,板件的空间边界关系发生改变,继续弯曲主折痕会引发几何干涉,从而形成明显的运动约束。同一结构由此承担自由运动和约束承载两种功能。
为控制这种构型转换,团队在活动侧板内嵌入永磁体,在基座上布置微型线圈。机构从平展构型开始切换时,正向短时电流脉冲驱动侧板翻起,机械限位限定其最终位置。进入锁定状态后,两侧永磁体之间的吸引作用与折纸互锁共同保持约束,线圈可以断电;施加反向脉冲后,侧板回落,机构恢复自由状态。样机在自由状态下仍采用微小保持电流,以增强不同穿戴姿态下的稳定性。
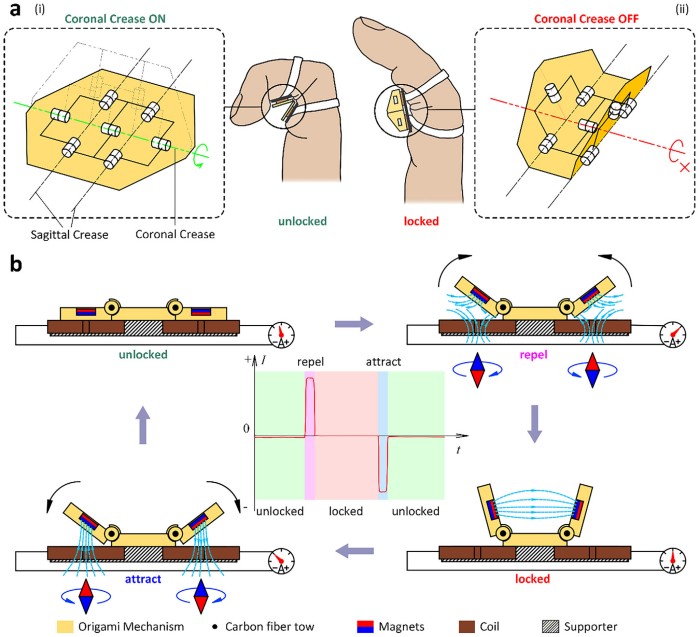
图2. 厚板折纸互锁与电磁脉冲切换原理。侧板翻起后形成几何约束,锁定保持阶段线圈断电,反向脉冲使机构释放。
在器件制备方面,研究人员采用摩方精密面投影微立体光刻(PμSL)技术(nanoArch® S140,精度:10 μm) ,以 Tough 光敏树脂制造刚性折纸板件,并在板件中预留微型铰链通道和永磁体安装凹槽,为后续磁体嵌入与转轴装配提供结构基础(图3)。
随后,将钕铁硼永磁体嵌入活动侧板并通过紫外固化胶固定,再将直径为 0.3 mm 的碳纤维丝穿过相邻板件的铰链通道,形成微型转轴。结合单侧偏心轴布局,折纸机构本体厚度为 1.2 mm;集成线圈和基座后,单个模块总厚度为 2.5 mm,质量为 1.2 g。上述制备过程将薄板、微型转动连接和磁体安装界面集成于紧凑结构中,为驱动节点贴近手指关节布置提供了制造基础。
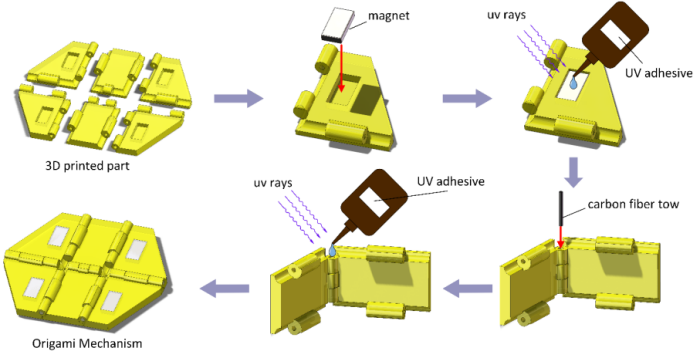
图3. MagGami 折纸机构制备流程。高精度打印板件后,依次完成磁体嵌入、紫外固化、碳纤维转轴装配与通道封固。
为验证驱动器的刚度切换和承载能力,团队对样机开展了响应与力学测试。结果表明,平均锁定响应时间为 102.8 ± 11.1 ms,平均释放响应时间为 141.7 ± 4.7 ms,锁定态与自由态的有效转动刚度比为 795.46 ± 61.71。单个模块在结构失效前可抵抗的最大外加载荷力矩为 76.25 ± 5.72 N·mm,体现了微型互锁结构的承载能力。
在能耗和循环稳定性方面,锁定保持阶段无需持续向线圈供电。在包含自由态弱保持、正向脉冲、锁定保持和反向脉冲的规定周期内,单个模块能耗为 444 mJ。五个独立样机完成 1000 次锁定与释放循环后,平均锁定刚度和最大抵抗力矩分别保留未循环组的 90.36% 和 94.80%,表明器件在所测试条件下具有重复工作能力。
研究人员进一步将九个可独立寻址的 MagGami 模块安装在拇指、食指和中指的相关关节位置,结合手部跟踪、虚拟场景和多通道驱动电路,构建关节空间力反馈手套,实现单关节及多关节组合约束(图4)。手指端组件质量为 16.33 g,包含前臂控制与供电单元的完整穿戴系统质量为 78.36g。
为评估关节空间约束的感知效果,团队组织十名参与者完成用户实验。全部节点锁定时的虚拟抓握主观刚度评分高于全部节点关闭时,并伴随更明显的表面肌电响应。单关节约束位置的平均识别准确率为 95.1 ± 3.9%,代表性多关节组合模式的平均识别准确率为 92.2 ± 4.6%。结果说明,使用者能够辨别局部约束发生的位置及其组合,分布式关节约束能够传递具有空间分布的信息。
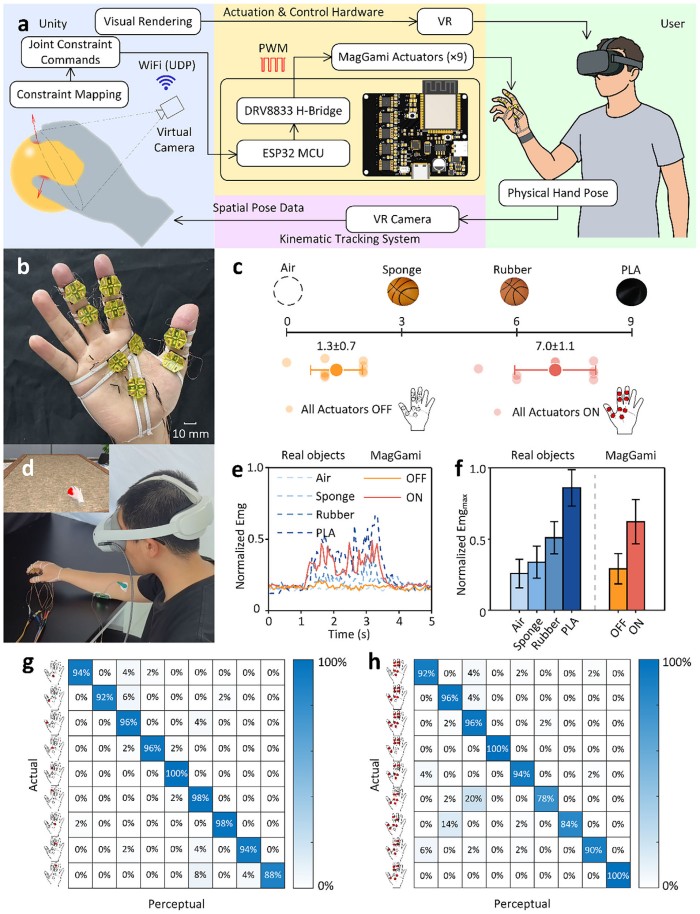
图4. 九节点关节空间力反馈手套及用户实验。系统能够分别控制多个关节,并呈现可辨别的局部约束与组合模式。
总结:该研究通过微型厚板折纸结构、电磁脉冲切换和无源磁保持的结合,实现了兼顾轻量化、高刚度对比和低锁定保持功耗的关节级反馈模块。九节点手套及用户实验进一步表明,分布式关节约束能够传递可辨别的局部位置与组合信息,为可穿戴关节空间力反馈提供了实验基础。当前系统主要提供“自由—受限”两种状态的关节约束,可作为传统笛卡尔空间力反馈的补充,用于增强虚拟现实和增强现实中的边界与接触感知。
未来,这类模块还可探索与遥操作数据采集手套结合,在记录操作者动作的同时,将远端机器人或工具的接触、阻挡和运动边界映射为对应关节的反馈约束,为操作者增加视觉之外的交互线索,并有望改善示教数据质量与任务完成度。相关效果仍需结合具体机器人平台和任务开展验证。
原文链接:https://doi.org/10.1002/advs.78363